所有鏡頭聚焦 馬斯克「私人助理」 火了
埃隆·馬斯克走下私人飛機舷梯,但停機坪上所有鏡頭的焦點根本不在他身上——他身旁那台特斯拉 Optimus人形機器人,正雙手各自穩穩拎著一隻行李箱從容跟著走,活脫脫像一位訓練有素的私人助理。
全網都在感嘆「科幻電影照進現實」「以後出門終於不用自己拎箱子了」,但如果你把這一幕放到機器人控制工程和供應鏈賬本里拆解,就會發現一個極其反常識的商業真相:停機坪拎兩隻行李箱,根本不是什麼「生活小助手演示」,而是特斯拉在用最直觀的「非結構化場景負重行走」,向華爾街證明人形機器人已經跨過了從工廠圍欄走向開放環境的商業臨界點。
先把畫面里的動作含金量剝開看清楚。
在實驗室平坦的環氧地坪上走直線,和在存在風速擾動、路面接縫與微斜坡的戶外停機坪上雙手各拎一隻不對稱重量的行李箱行走,在機器人控制工程里完全是兩個維度的考題。
往深處拆,這一幕背後藏著三層極其硬核的工程邏輯與商業算盤。
1.拎兩隻箱子的工程含金量:動態質心補償與無腳本步態規劃
埃隆·馬斯克走下私人飛機舷梯,但停機坪上所有鏡頭的焦點根本不在他身上——他身旁那台特斯拉 Optimus 人形機器人,正雙手各自穩穩拎著一隻行李箱從容跟著走,活脫脫像一位訓練有素的私人助理。全網都在感嘆「科幻電影照進現實」「以後出門終於不用自己拎箱子了」,但如果你把這一幕放到機器人控制工程和供應鏈賬本里拆解,就會發現一個極其反常識的商業真相:停機坪拎兩隻行李箱,根本不是什麼「生活小助手演示」,而是特斯拉在用最直觀的「非結構化場景負重行走」,向華爾街證明人形機器人已經跨過了從工廠圍欄走向開放環境的商業臨界點。先把畫面里的動作含金量剝開看清楚。在實驗室平坦的環氧地坪上走直線,和在存在風速擾動、路面接縫與微斜坡的戶外停機坪上雙手各拎一隻不對稱重量的行李箱行走,在機器人控制工程里完全是兩個維度的考題。往深處拆,這一幕背後藏著三層極其硬核的工程邏輯與商業算盤。1. 拎兩隻箱子的工程含金量:動態質心補償與無腳本步態規劃做過雙足機器人運動控制的人都懂,人類拎著兩隻重量不均、隨步伐前後擺動的行李箱走路時,小腦在毫秒級微調核心肌群和腳踝力矩;但對雙足機器人來說,懸垂晃動的重物等於在實時製造不可預測的外部擾動力矩。要讓 Optimus 在開放停機坪上走得從容,底層必須同時跑通三件事:視覺-力覺聯合感知:不用提前寫死箱子多重,靠手腕與關節力矩感測器實時反推負載變化;全身動力學控制(WBC):上半身雙臂在負重擺動的同時,髖、膝、踝關節實時重構零力矩點(ZMP),防止步態發飄甚至側翻;端到端純視覺泛化:沒有提前鋪設的定位信標,直接靠純視覺(Tesla Vision)識別地面坡度與伴隨節奏。相比在工廠流水線上原地抓取固定料盒,「停機坪跟人負重行走」展示的是全場景移動操作(Mobile Manipulation)的真實泛化能力。2. 供應鏈的底層複利:為什麼特斯拉能把人形機器人當「帶腿的Model Y」造?過去幾十年,波士頓動力等老牌玩家做出來的雙足機器人雖然動作驚艷,卻始終卡在實驗室和軍工科研採購里,核心死穴只有兩個字:太貴。一台動輒數十萬美元的定製液壓或精密諧波方案,根本進不了普通家庭和商業服務場景。特斯拉切入這條賽道的真正護城河,不是某個單一關節,而是 「車機同源的規模化降本邏輯」:算力與感知復用:FSD 自動駕駛的純視覺神經網路、自研推理晶元和海量真實世界訓練集群,直接平移進 Optimus 的大腦;三電與執行器供應鏈復用:高能量密度電池包、熱管理系統,以及把旋轉/直線執行器拆解成車規級標準件,靠百萬輛級汽車供應鏈把單機 BOM(物料清單)成本往 2萬美元 級別死磕。回顧當年福特 T 型車和智能手機普及的歷史,一項顛覆性硬體真正引爆消費市場,從來不是在技術最炫酷的那一刻,而是在單機成本跌破「一名普通藍領工人半年到一年薪資」的那條交叉線上。3. 資本市場的敘事切換:用「具身智能」對沖電動車價格戰把鏡頭拉遠到華爾街的估值模型里,這一幕的傳播時機同樣耐人尋味。當全球電動車市場陷入慘烈的價格戰與利潤率壓縮周期時,如果特斯拉只講「賣車」,估值天花板肉眼可見;但只要馬斯克把 Optimus 拎著行李箱走下私人飛機的畫面推上全網熱搜,資本市場的定價錨點就會瞬間切換到 「具身智能(Embodied AI)+ 未來數億台通用勞動力」。更微妙的是,從工廠搬運電池包到停機坪替老闆拎行李,特斯拉正在刻意把公眾心智從「冷冰冰的工業機械臂」,向「能進家庭、能陪出行、能做家務的個人伴侶」遷移——一旦C端家庭場景的想象空間被打開,市場規模至少再翻一個數量級。一邊是技術圈驚嘆端到端視覺與全身運動控制的突破、華爾街重估通用機器人萬億賽道,一邊是普通人盯著家庭隱私安全以及「如果機器人真能買菜、打掃、拎行李,藍領服務業與家庭勞動分工會被怎麼重構」的現實焦慮 ——當一台能自主規劃路徑、雙手負重行走的通用人形機器人真正走進日常生活時,你更期待它第一時間替你接管繁瑣家務與出行瑣事,還是更擔心人類工作與社會結構的劇烈震蕩?#Tesla #Optimus #AI $TSLA$NVDA— Sam (@himsam181337)November 21, 2026
做過雙足機器人運動控制的人都懂,人類拎著兩隻重量不均、隨步伐前後擺動的行李箱走路時,小腦在毫秒級微調核心肌群和腳踝力矩;但對雙足機器人來說,懸垂晃動的重物等於在實時製造不可預測的外部擾動力矩。
要讓 Optimus在開放停機坪上走得從容,底層必須同時跑通三件事:視覺-力覺聯合感知:不用提前寫死箱子多重,靠手腕與關節力矩感測器實時反推負載變化;
全身動力學控制(WBC):上半身雙臂在負重擺動的同時,髖、膝、踝關節實時重構零力矩點(ZMP),防止步態發飄甚至側翻;
端到端純視覺泛化:沒有提前鋪設的定位信標,直接靠純視覺(Tesla Vision)識別地面坡度與伴隨節奏。
相比在工廠流水線上原地抓取固定料盒,「停機坪跟人負重行走」展示的是全場景移動操作(Mobile Manipulation)的真實泛化能力。
2.供應鏈的底層複利:為什麼特斯拉能把人形機器人當「帶腿的Model Y」造?
過去幾十年,波士頓動力等老牌玩家做出來的雙足機器人雖然動作驚艷,卻始終卡在實驗室和軍工科研採購里,核心死穴只有兩個字:太貴。一台動輒數十萬美元的定製液壓或精密諧波方案,根本進不了普通家庭和商業服務場景。
特斯拉切入這條賽道的真正護城河,不是某個單一關節,而是「車機同源的規模化降本邏輯」:算力與感知復用:FSD自動駕駛的純視覺神經網路、自研推理晶元和海量真實世界訓練集群,直接平移進 Optimus的大腦;
三電與執行器供應鏈復用:高能量密度電池包、熱管理系統,以及把旋轉/直線執行器拆解成車規級標準件,靠百萬輛級汽車供應鏈把單機 BOM(物料清單)成本往2萬美元級別死磕。
回顧當年福特 T型車和智能手機普及的歷史,一項顛覆性硬體真正引爆消費市場,從來不是在技術最炫酷的那一刻,而是在單機成本跌破「一名普通藍領工人半年到一年薪資」的那條交叉線上。
3.資本市場的敘事切換:用「具身智能」對沖電動車價格戰
把鏡頭拉遠到華爾街的估值模型里,這一幕的傳播時機同樣耐人尋味。
當全球電動車市場陷入慘烈的價格戰與利潤率壓縮周期時,如果特斯拉只講「賣車」,估值天花板肉眼可見;但只要馬斯克把 Optimus拎著行李箱走下私人飛機的畫面推上全網熱搜,資本市場的定價錨點就會瞬間切換到「具身智能(Embodied AI)+未來數億台通用勞動力」。
更微妙的是,從工廠搬運電池包到停機坪替老闆拎行李,特斯拉正在刻意把公眾心智從「冷冰冰的工業機械臂」,向「能進家庭、能陪出行、能做家務的個人伴侶」遷移——一旦C端家庭場景的想象空間被打開,市場規模至少再翻一個數量級。
一邊是技術圈驚嘆端到端視覺與全身運動控制的突破、華爾街重估通用機器人萬億賽道,一邊是普通人盯著家庭隱私安全以及「如果機器人真能買菜、打掃、拎行李,藍領服務業與家庭勞動分工會被怎麼重構」的現實焦慮
——當一台能自主規劃路徑、雙手負重行走的通用人形機器人真正走進日常生活時,你更期待它第一時間替你接管繁瑣家務與出行瑣事,還是更擔心人類工作與社會結構的劇烈震蕩?
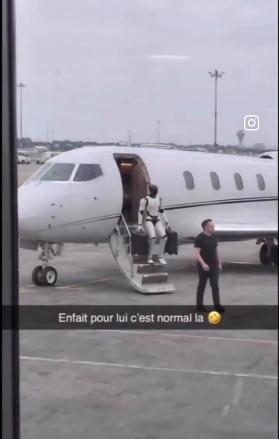
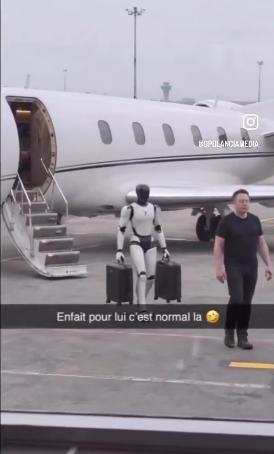 (視頻截圖)
- 🔥澳洲禁聞安卓APP,其它網站沒有的澳洲禁聞
- 🔥免費PC翻牆、安卓VPN翻牆APP
- 🔥靈魂之謎|中華文化|治國大道
來源:X